• twitter
  • facebook
  • line
  • mail
  • 会員登録
  • ログイン

自動車の省エネ化を実現するモータとその制御技術の基礎

2026年10月29日(木) 10:00~17:00


受講者の声はこちら
気になる用語をすぐ確認!パワエレ用語集


特長
① 電気自動車の構造やメリット,モータの種類と特徴,構造や特性などの基本的な技術について解説します。
② パワー回路で使用される半導体の種類や使用法,PWM制御などのスイッチング回路設計上の注意点,制御の有⽤性について解説します。
③ インバータやコンバータ回路の構成,ノイズ対策などについて解説します。
④ 永久磁石同期モータの等価回路や正弦波駆動について解説し,スカラー制御やベクトル制御を実施する制御アルゴリズム,非干渉制御,エネルギー回生手法などについて解説します。
⑤ IPMSMの特徴であるマグネットトルクとリラクタンストルクを用いた最大トルク制御の考え方を解説します。
対象
・モータの種類や特性について基礎知識を学びたい方
・モータを制御するための基礎知識や制御の有⽤性を学びたい方
・インバータ回路やDC/DCコンバータ回路の基礎知識を学びたい方
・永久磁石同期モータの基本的な駆動原理を学びたい方
・永久磁石同期モータのスカラー制御,ベクトル制御手法を学びたい方
・永久磁石同期モータの高効率駆動法,エネルギー回生手法を学びたい方
・埋込磁石同期モータの最大トルク制御手法を学びたい方
・これからモータ制御に携わろうとしている方
学べること
・モータの種類,構造,特性がわかる
・制御の基礎知識や制御の有⽤性がわかる
・PWM制御などのスイッチング回路,インバータ回路がわかる
・エネルギー回生可能な昇圧型,降圧型DC-DCコンバータがわかる
・インバータのサージ電圧対策,ノイズ対策,ノイズを出しにくい実装技術がわかる
・永久磁石同期モータの方形波駆動法,スカラー制御手法やベクトル制御手法がわかる
・非干渉制御の必要性や弱め界磁のメリット・デメリットがわかる
・エネルギー回生の手法がわかる
・IPMSMの最大トルク制御手法がわかる
概要
 SDGsやカーボンニュートラルへの取り組みが進む中, 自動車はモータを用いた電気自動車へ移行が始まっており,操作性や居住性を高めるために,電子制御されるモータが多用されています。さらにAIを活用した自動運転車両へと大きな変化が始まっています。車両には,補機と呼ばれる小型モータから主機と呼ばれる大型モータまで,さまざまなモータが使用され,インバータによって電力が制御されています。これらのモータ制御システムは,高効率・高精度・高信頼性,さらに静音性や低振動が求められます。特にバッテリーの限られたエネルギーによる航続距離を延ばす高効率制御やエネルギー回生技術も重要です。

 本セミナーでは,最初に電気自動車の構造やメリット,モータの種類と特徴,構造や特性などの基本的な技術について解説します。次にモータを制御するための基礎知識や制御の有⽤性,パワー回路で使用される半導体の種類や使用法,PWM制御などのスイッチング回路設計上の注意点,インバータやコンバータ回路の構成,ノイズ対策などについて解説します。その後で,永久磁石同期モータの等価回路や正弦波駆動について解説し,スカラー制御やベクトル制御を実施する制御アルゴリズム,非干渉制御,エネルギー回生手法などについて解説します。最後に,IPMSMの特徴であるマグネットトルクとリラクタンストルクを用いた最大トルク制御の考え方を解説します。
プログラム

1.電気⾃動⾞の構造と制御の有⽤性
 1.1 ガソリン⾃動⾞の問題点
 1.2 ハイブリッド⾞と電気⾃動⾞の構造の違い
 1.3 燃費と電費
 1.4 エネルギーの有効利⽤

2.モータを駆動するための基礎技術
 2.1 モータの種類と特徴
 2.2 モータの構造とトルク発生原理
 2.3 磁⽯の形状と配置
 2.4 コギングトルクと計測例
 2.5 巻線の結線⽅式と効率
 
3.モータの動作モードおよびモータ駆動における損失
 3.1 モータの動作モード
 3.2 モータ駆動における損失
 
4.モータ駆動⽅式とパワーデバイス
 4.1 電圧制御と電流制御
 4.2 トランジスタとMOSFET
 4.3 MOSFET のゲート駆動回路設計の注意点
 4.4 ゲート回路におけるインダクタンスの影響
 4.5 PWM 駆動⽅式
 4.6 H 型ブリッジ回路とデッドタイム
 4.7 デッドタイムの影響
 4.8 パワー回路の放熱

5.コンバータとインバータ,ノイズ
 5.1 絶縁型と⾮絶縁型コンバータ
 5.2 降圧型と昇圧型コンバータ
 5.3 単⽅向コンバータと双⽅向コンバータ
 5.4 エネルギー回⽣を可能にする双⽅向型コンバータ
 5.5 インバータの回路構成と⻑寿命化

6.サージ電圧とノイズ
 6.1 浮遊容量による影響とサージ電圧対策
 6.2 ノーマルモードノイズとコモンモードノイズ
 6.3 ノイズの電界強度

7.等価回路と伝達関数
 7.1 永久磁⽯同期モータのスカラー制御と直流等価回路
 7.2 表⾯磁⽯および埋込磁⽯同期モータのブロック線図
 7.3 d 軸インダクタンスとq 軸インダクタンス

8.⾼効率・⾼性能化のための制御法
 8.1 起電⼒と電流による電⼒とトルクの関係
 8.2 永久磁⽯同期モータの発⽣トルク
 8.3 α-β軸変換とベクトル制御
 8.4 ⾮⼲渉制御
 8.5 弱め界磁制御のメリット・デメリット
 8.6 ベクトル図と3 相/d-q 軸変換の基本式
 8.7 ベクトル制御システム構成

9.エネルギー回⽣と最⼤トルク制御
 9.1 ⾞両や回転体の持つ運動エネルギー
 9.2 エネルギー回⽣
 9.3 埋込磁⽯同期モータの最⼤トルク制御法
 

資料および講演の順序は,説明上,講演項目の目次と一部異なります。

   
講師
経験豊富な講師が電気自動車の構造からモータ制御をつなげて解説します!
電動モビリティシステム専門職大学 / 静岡理工科大学 高橋 久 先生 電動モビリティシステム専門職大学 / 静岡理工科大学
学部長・教授 / 客員教授

電気学会 小形モータ関連委員会 委員長(2期 4年間)
電気学会 回転機技術委員会議員(2期 4年間)
電気学会 小形モータ関連委員会 幹事・委員(1992年~現在に至る)
電気学会 論文査読委員(2000年~現在に至る)
浜松地域イノベーション推進機構 パワエレ事業化研究会 会長(6年間)
モータドライブ応用研究会 代表幹事(6年間)
自動運転関連 有識者会議 委員(2017年~現在に至る)
 
日程・受講料
開催日
【web】2026年10月29日(木)
期間
1日
時間
10:00 ~ 17:00
受講料
45,000円 (税別) / 49,500円 (税込)
当日までのご準備
1.Webセミナーアプリ(Zoom)のインストール
  ・インストールはこちらから。
  ・Zoomの仕様や推奨環境についてはこちらから。
  ・Zoomの利用方法はこちらから。
  アプリのインストールが難しい場合、ブラウザでの参加も可能です。詳しくはこちらをご覧ください。
当日の持ち物
1.マイク機能付きパソコン
2.講義資料(事前に協会より郵送します。)
3.筆記用具
一般受講でお申し込み
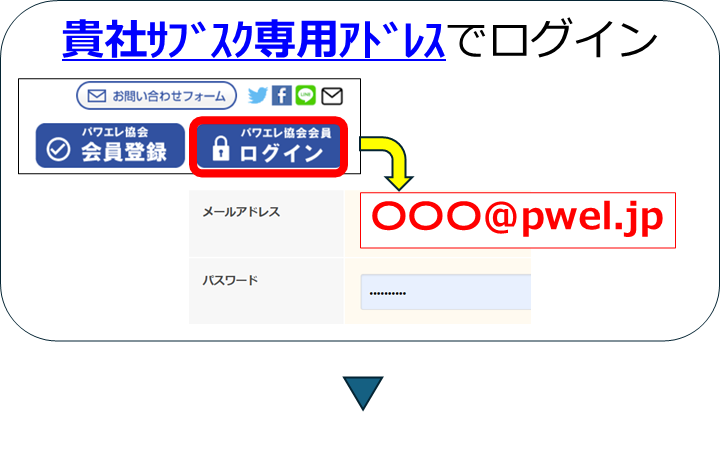
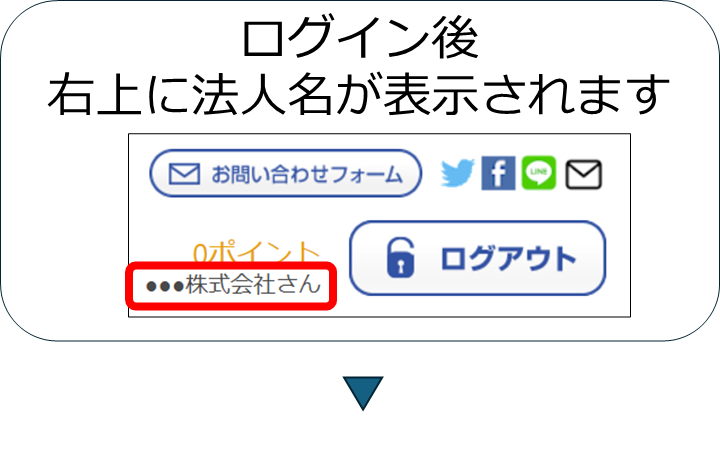
法人向けパワエレ学習サブスクリプションをご利用の方
貴社専用アドレスを使用してログイン
画面右上に法人名
ログインができたらお申込み
※専用アドレスが不明な場合は、法人サブスク管理者へお問合せください。
個人向けパワエレ学習サブスクリプションをご利用の方
個人向けパワエレ学習サブスクリプションをお申し込みしたアカウントでログイン
画面右上にニックネーム
ログインができたらお申込み
主催
日本パワーエレクトロニクス協会
お問い合わせ


受講者の声 (全175件のうち直近10件を表示しています)
ニックネーム:匿名さん | 年齢:20代
職種:開発・設計 | パワエレ経験:未経験
受講日:2026/10/29
ID:13807
満足度
4.8
わかりやすさ
5
理解度
4
時間配分
5
雰囲気
5
セミナーを受講した印象
モーター制御に焦点を絞って解説して頂いた。画像でモーター内部の構造を理解した上で制御のほうの解説に入ったため、想像しやすく頭に入りやすかった。 
セミナーは役に立つと感じたか
現在、モーター制御は業務に直結することはないが、将来的に必要な知識になることは間違いないため必要になる知識を早くから理解できた。 
本セミナーに最適なパワエレ経験
未経験、1~2年、3~5年 


ニックネーム:匿名さん | 年齢:50代
職種:開発・設計 | パワエレ経験:1~2年
受講日:2026/10/29
ID:13815
満足度
4.8
わかりやすさ
5
理解度
5
時間配分
4
雰囲気
5
セミナーを受講した印象
ベクトル制御の基礎を教えて頂けて良かった。基礎を知らずに業務に入ったので、基礎を教えて頂けて助かった。 
セミナーは役に立つと感じたか
ベクトル制御の基礎が基本制御の理解に役立つと感じています。 
本セミナーに最適なパワエレ経験
1~2年 


ニックネーム:匿名さん | 年齢:40代
職種:企画・マーケティング | パワエレ経験:1~2年
受講日:2026/10/29
ID:13804
満足度
4.5
わかりやすさ
5
理解度
4
時間配分
5
雰囲気
4
セミナーを受講した印象
後半の制御方法の部分から難易度が上がったが、進度はそのままだったのでややついていくのがつらった 
セミナーは役に立つと感じたか
役に立ちます 
本セミナーに最適なパワエレ経験
6~10年、10年以上 


ニックネーム:匿名さん | 年齢:60歳以上
職種:開発・設計 | パワエレ経験:3~5年
受講日:2026/10/29
ID:13810
満足度
4.3
わかりやすさ
5
理解度
5
時間配分
3
雰囲気
4
セミナーを受講した印象
モータ制御・ベクトル制御概略として非常にイメージが理解しやすかった。 思っていたより導入部が長かったので、(午前中の部分は省略して)今回の講義の内容に加えて モータ仕様や実波形と制御の影響の実例や高効率運転に向けての方向性といった内容が欲しかったと思います。 
セミナーは役に立つと感じたか
起電力波形と駆動電圧波形のズレが軸出力に対して具体的にどういう形で影響するのか確認してみたい。 (具体的に確認した例があるでしょうか?) 
本セミナーに最適なパワエレ経験
1~2年 


ニックネーム:匿名さん | 年齢:30代
職種:開発・設計 | パワエレ経験:未経験
受講日:2026/10/29
ID:13813
満足度
4.3
わかりやすさ
5
理解度
4
時間配分
4
雰囲気
4
セミナーを受講した印象
モータ構造の基礎的な内容から、ベクトル制御の概要まで幅広く基本的知識を学ぶことができたと感じる。 
セミナーは役に立つと感じたか
モータ制御に携わる際の基礎知識として役立つと思う。 
本セミナーに最適なパワエレ経験
未経験、1~2年、3~5年 


ニックネーム:匿名さん | 年齢:40代
職種:開発・設計 | パワエレ経験:未経験
受講日:2026/10/29
ID:13817
満足度
4.3
わかりやすさ
5
理解度
3
時間配分
4
雰囲気
5
セミナーを受講した印象
説明がわかりやすかった。 三相モータのベクトル制御方式について理解を深めることができた。 
本セミナーに最適なパワエレ経験
1~2年 


ニックネーム:匿名さん | 年齢:20代
職種:研究 | パワエレ経験:未経験
受講日:2026/10/29
ID:13811
満足度
3.8
わかりやすさ
4
理解度
3
時間配分
4
雰囲気
4
セミナーを受講した印象
ある程度の基礎がある状態で受講するのが良いと感じた 
本セミナーに最適なパワエレ経験
1~2年 


ニックネーム:匿名さん | 年齢:40代
職種:開発・設計 | パワエレ経験:10年以上
受講日:2026/10/29
ID:13814
満足度
3.5
わかりやすさ
4
理解度
4
時間配分
3
雰囲気
3
セミナーを受講した印象
モータ制御に関する基礎的な幅広い知見を得ることができた。 
本セミナーに最適なパワエレ経験
10年以上 


ニックネーム:ぼさん | 年齢:20代
職種:開発・設計 | パワエレ経験:1~2年
受講日:2026/04/20
ID:12777
満足度
4.8
わかりやすさ
5
理解度
4
時間配分
5
雰囲気
5
セミナーを受講した印象
モータに関して今まであまり理解ができていなかったですが、d・q軸についても分かりやすくご説明いただき、聞いてよかった受講だったと思います。 
本セミナーに最適なパワエレ経験
1~2年 


ニックネーム:匿名さん | 年齢:40代
職種:開発・設計 | パワエレ経験:3~5年
受講日:2026/04/20
ID:12783
満足度
4.5
わかりやすさ
4
理解度
4
時間配分
5
雰囲気
5
セミナーを受講した印象
省エネ技術をモータとモータ制御の観点から幅広く知ることができ、非常にためになりました。 
セミナーは役に立つと感じたか
モータを効率良く制御するためにはどうすればいいかを考える第一歩として良い教材になりました。 
これから受講したい講座
モータとベクトル制御入門 等 
本セミナーに最適なパワエレ経験
6~10年 


すべての受講者の声を確認する